Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Na hevige regenval kan het water in een ondergrondse parkeergarage hoger komen dan een halve meter, en traditionele pompwagens kunnen de ruimte simpelweg niet betreden. Daarom bestaan er intelligente drainagerobots. Het zijn echter geen plug-and-play-machines. Bij gemeentelijke, bouw- en ondergrondse leidingnetwerkactiviteiten worden locatiemanagers geconfronteerd met een terugkerende reeks problemen: aanpassingsvermogen van het terrein, beheer van slangen, mismatch van debiet en opvoerhoogte, verslechtering van het regelbereik en de levering van reserveonderdelen.
Wat telt als een intelligente drainagerobot?
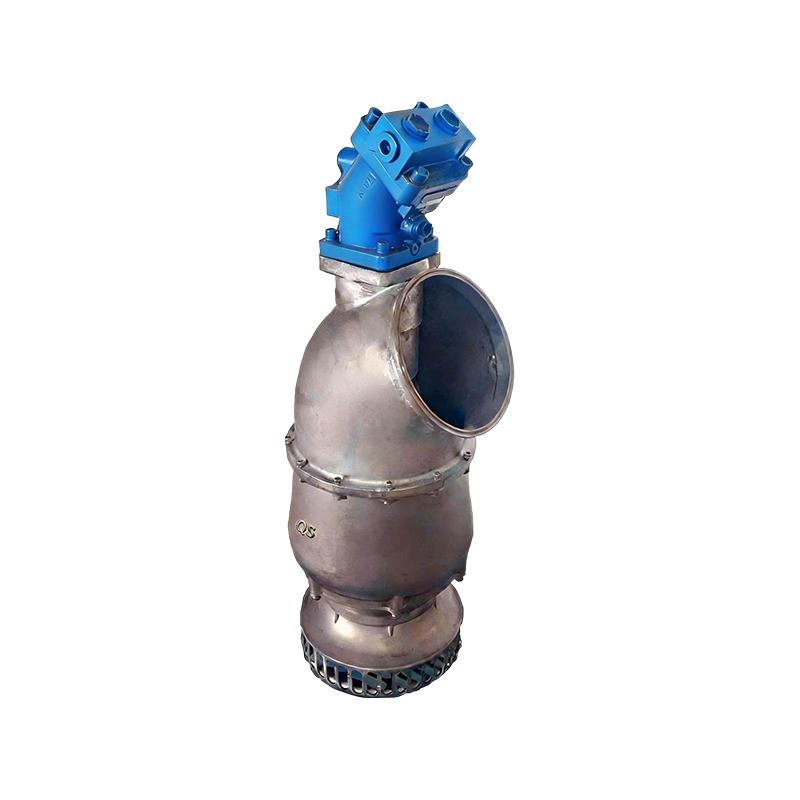
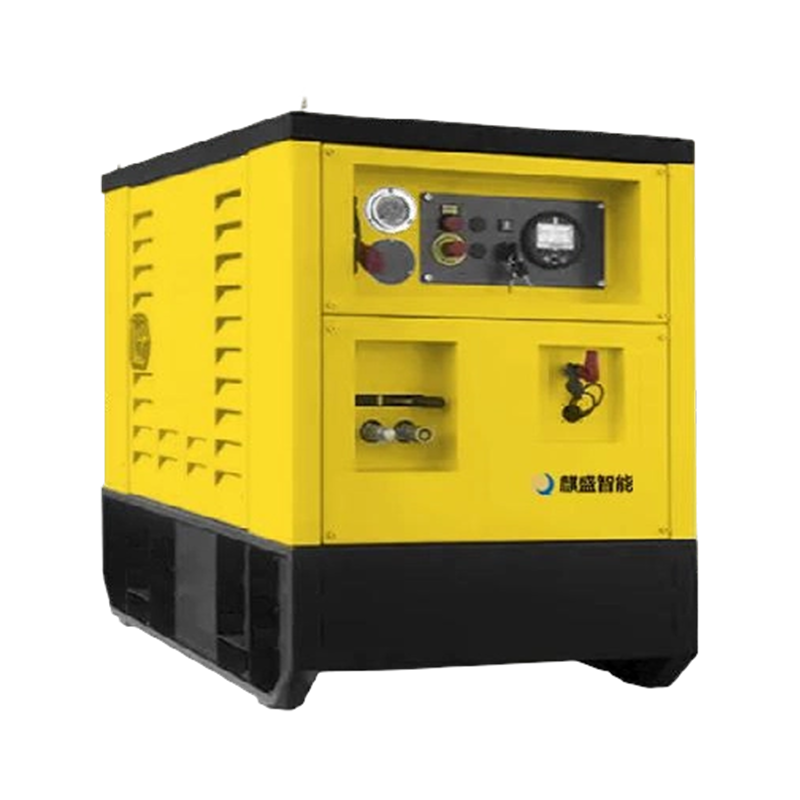
Een intelligente drainagerobot is een mobiel pompapparaat dat een hydraulisch aggregaat, een slijtvast pompsysteem en een rups- of amfibisch chassis integreert. Het werkt via een afstandsbediening of terminal, waardoor operators kunnen werken in gebieden waar mensen niet veilig toegang toe hebben. Wuhu Qisheng Intelligent Equipment Co., Ltd. ontwerpt deze robots rond hydraulische aandrijfsystemen, waardoor ze betrouwbaar presteren in natte en vuile omgevingen.
Kernspecificaties: debiet 600 tot 2500 m3/u, bereik van de afstandsbediening is afhankelijk van het radiosysteem, stroom komt uit een apart hydraulisch aggregaat (HPU/EHPU).
Probleem 1 - Grenzen aan het aanpassingsvermogen van het terrein
Het aanpassingsvermogen van het terrein is de meest onderschatte selectiefactor voor drainagerobots.
De meeste drainagerobots gebruiken rupsbanden of wielen. Hellingen in parkeergarages, trappen in mangatschachten en modderige rivierdijken kunnen een machine echter volledig tot stilstand brengen. Sommige locaties vereisen klimhellingen van meer dan 25 graden, terwijl andere te maken hebben met veranderingen in het drijfvermogen in diep water. Een standaard robot op wielen kan deze taken niet uitvoeren.
Conventioneel rupschassis
Geschikt voor harde vlakke grond, zachte hellingen en stabiele oppervlakken. Eenvoudige structuur, lagere onderhoudskosten.
Amfibisch chassis
Geschikt voor diep water, slib, steile hellingen en veranderingen in drijfvermogen. Het afgedichte chassis en het vlotterontwerp zijn de doorslaggevende factoren.
Op locaties waar modder, hellingen en diep water gecombineerd worden, biedt een amfibisch chassis de meer praktische oplossing.
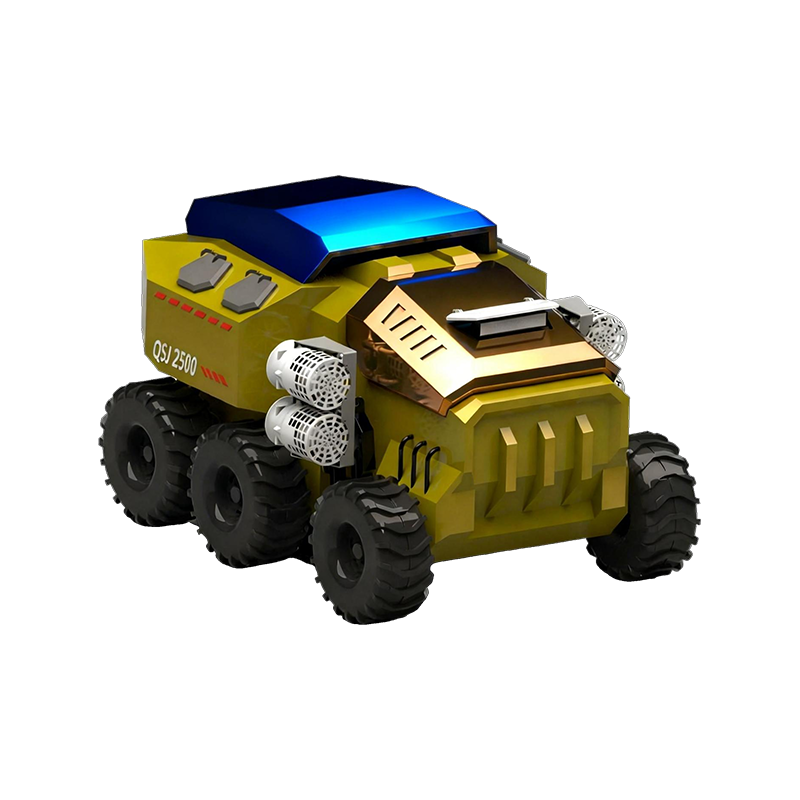
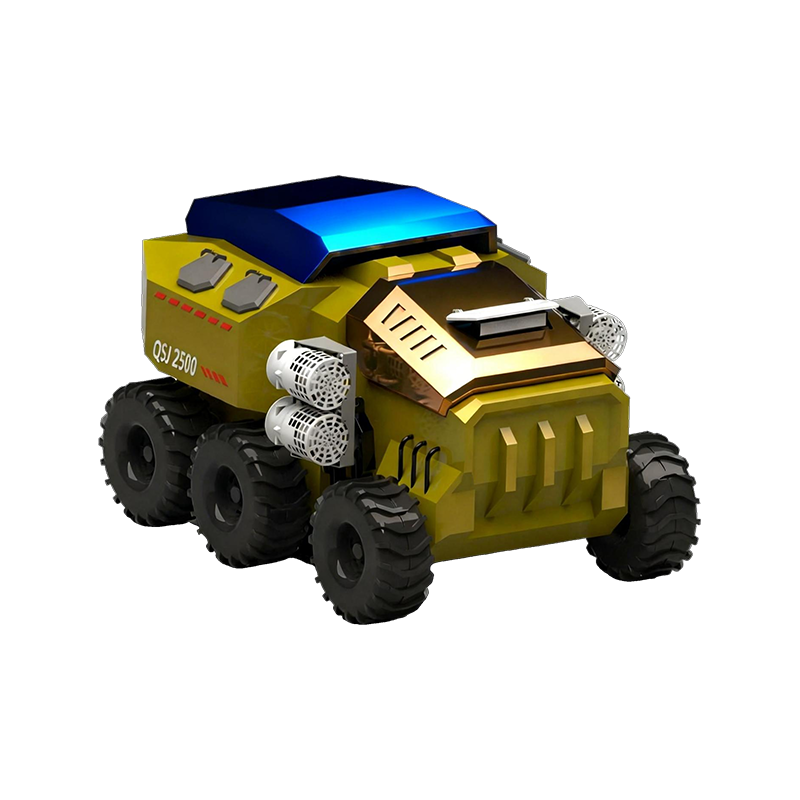 Amfibische intelligente drainagerobot (20002500 m³/u) De QSJ2500T Amfibisch Intelligent Drainage Robot is ontworpen voor drainagewerkzaamheden in complexe omgevingen, met een maximaal debiet van 20002500 m³/u. Gebruikt... Bekijk Product →
Probleem 2 - Slangbeheer en afvoerafstand
Slangbeheer en afvoerafstand zijn de op een na grootste factor die de continuïteit van de afvoer beïnvloedt.
Operators onderschatten vaak de werklast die door de afleverslangen wordt veroorzaakt. Na een pompklus van 200 meter kan het handmatig oprollen van de slang wel 45 minuten duren. Hoe langer de afvoerafstand, hoe groter het wrijvingsverlies en hoe lager het pompvermogen.
Het automatisch oprollen van de slang reduceert de oproltijd tot minder dan 10 minuten en voorkomt slangschade tijdens transport.
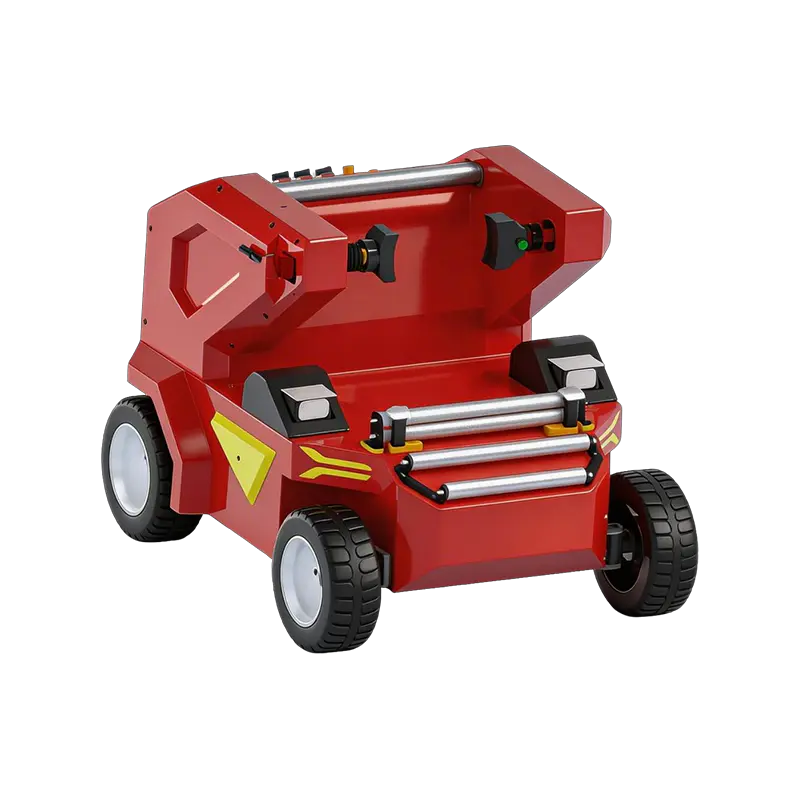
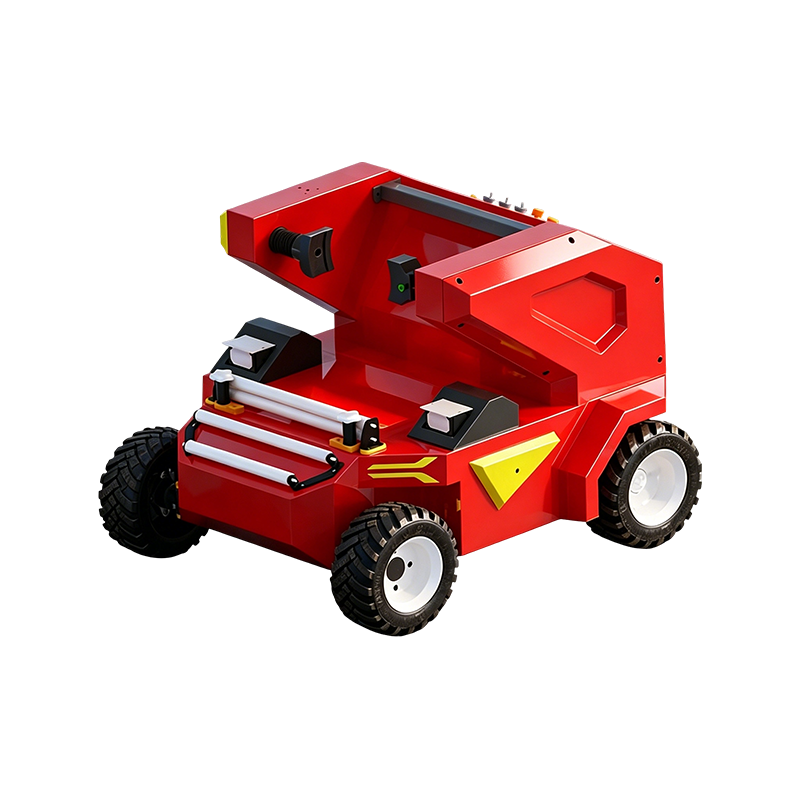 Intelligente drainagerobot met automatisch oprollen van de slang De Hose Recovery Robot is een intelligente robot die is ontworpen voor het inzetten en bergen van slangen, met name geschikt voor scenario's waarbij slangen met een grote diameter nodig zijn in ... Bekijk Product →
Probleem 3 - Stroomsnelheid en opvoerhoogte komen niet overeen
De stroomsnelheid en de opvoerhoogte zijn de hoofdoorzaak van een lage drainage-efficiëntie.
Het nominale debiet dat op een specificatieblad is afgedrukt, wordt gemeten onder ideale omstandigheden. Bij echte projecten verandert de feitelijke opvoerhoogte, neemt het slurrygehalte toe en verminderen de buisdiameter en ellebogen allemaal de werkelijke opbrengst. Als een locatie water 8 meter moet optillen, maar de robot een opvoerhoogte van slechts 6 meter heeft, kan de werkelijke stroom dalen tot de helft van de nominale waarde.
Controleer altijd de werkelijke opvoerhoogte en afvoerafstand voordat u een robotmodel kiest, en niet alleen het maximale stroomgetal.
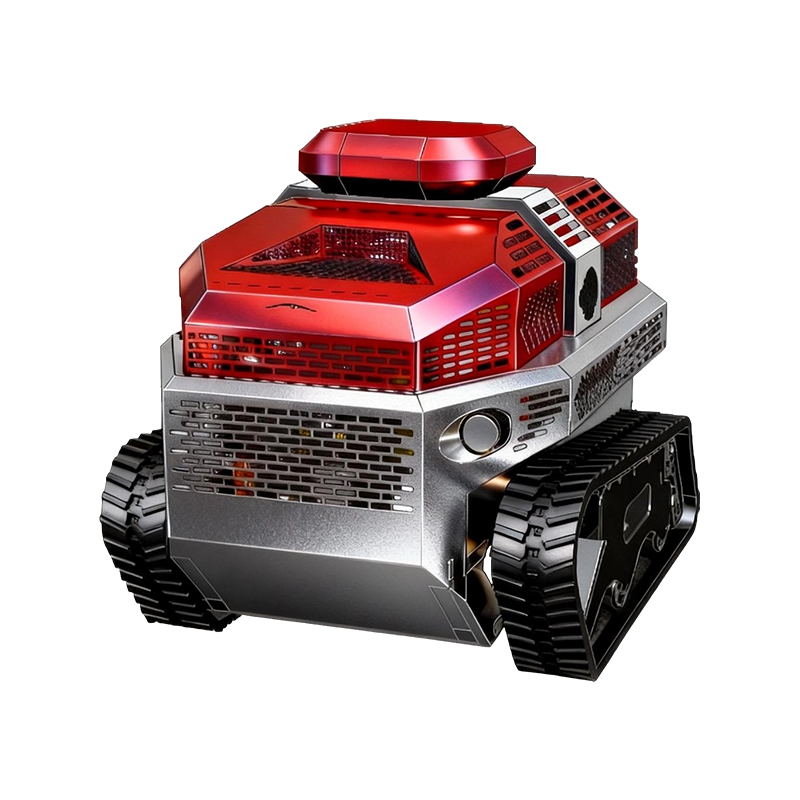
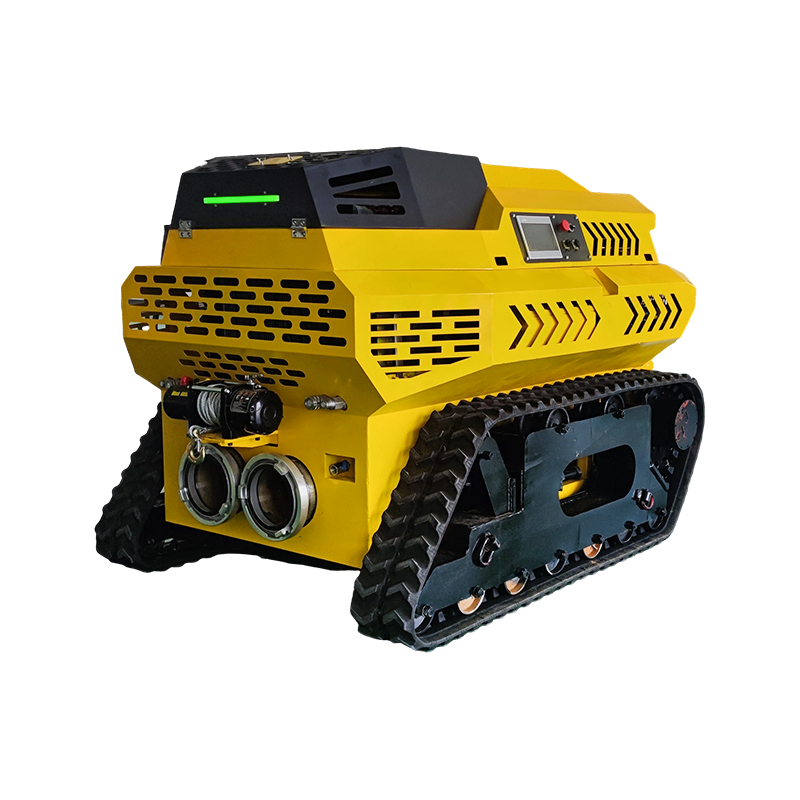 Getraceerde HighFlow-pomprobot (10001300 m³/u) De QSJ1200W intelligente drainagerobot met rupsbanden is een nooddrainageapparaat met hoog debiet, aangedreven door een dieselmotor en voorzien van een rupschassis. Dit apparaat he... Bekijk Product →
Probleem 4 - Zwakke bediening en bediening op afstand
Afstandsbediening en obstakelvermijding zijn direct bepalend voor de operationele veiligheid en continuïteit.
In besloten ondergrondse ruimtes is verzwakking van het radiosignaal een veelvoorkomend probleem. Sommige geïmporteerde apparaten claimen een bereik van 100 meter, maar binnen constructies van gewapend beton bereiken ze mogelijk slechts 20 tot 30 meter. Frequente signaalonderbrekingen zorgen ervoor dat de robot in een overstroomd gebied ongecontroleerd blijft, wat een ernstig veiligheidsrisico met zich meebrengt. Robots van de nieuwe generatie omvatten sensoren voor het vermijden van obstakels en live telemetrie, waardoor operators het debiet, de accu en de hydraulische druk vanuit een veilige positie kunnen monitoren.
Controlebereik is geen marketingnummer. Meet het vóór aankoop in de werkelijke omgeving.
Controleafstand en het vermijden van obstakels zijn indicatoren die u tijdens de aanbesteding moet verifiëren. Specifieke testprocedures worden behandeld in dit artikel over intelligent controlebereik en vermijding van de drainagerobot .
Probleem 5 - Onderhoudslast en reserveonderdelen
Drainagerobots hebben geen frequent onderhoud nodig, maar weinig operators weten welke onderdelen er het meest toe doen.
Hydraulische drainagerobots kunnen beter omgaan met vaste stoffen dan elektrische pompen, maar afdichtingen, waaiers en hydraulische slangen blijven kritische slijtageonderdelen. Een gepland onderhoudsschema kan het aantal storingen met meer dan 60 procent verminderen. Elke unit moet een afdichtingsset en reserveonderdelen voor het rotorblad hebben, vooral bij het verpompen van schurende slurry.
500 uur Levensduur afdichting
800 uur Slijtagecyclus van het rotorblad
1000 uur Hydraulische olie verversen
Oplossingskader en selectiegids
De oplossing begint met locatiebeoordeling. Bevestig de maximale helling, maximale afvoerafstand en werkelijke opvoerhoogte voordat u een robotmodel kiest.
| Werkende staat | Aanbevolen oplossing | Sleutelfactor |
| Ondergrondse parkeergarage | Compact bijgehouden drainage robot | Helling minder dan 15 graden, harde ondergrond |
| Rivierslib en diep water | Amfibische drainagerobot | Controle over het drijfvermogen, zacht terrein |
| Losafstand ruim 200 m | Bijgehouden hoge stroom robot plus hose roller | Wrijvingsverlies, continu gebruik |
| Schurende slurry en bezonken vaste stoffen | Hydraulische mestpomprobot | Slijtvastheid, hoge concentratie |
Voor een breder begrip van hoe deze units presteren in echte riool- en gemeentelijke systemen, zie onze praktische opmerkingen over efficiëntie van drainagerobots in stedelijke rioolsystemen .
Veelgestelde vragen
Kan een drainagerobot rechtstreeks in water werken?
Ja. De meeste rupsdrainagerobots hebben een IP68-waterdichtheid en kunnen in ondiep water werken. De afdichtingsklasse moet vóór aankoop bij de fabrikant worden bevestigd.
Hoe kies ik tussen rupsvoertuigen en amfibische modellen?
Rupsmodellen zijn geschikt voor harde, vlakke grond met hellingen onder de 15 graden. Amfibische modellen zijn het beste voor slib, diep water en oneffen terrein.
Welk formaat hydraulisch aggregaat heeft een drainagerobot nodig?
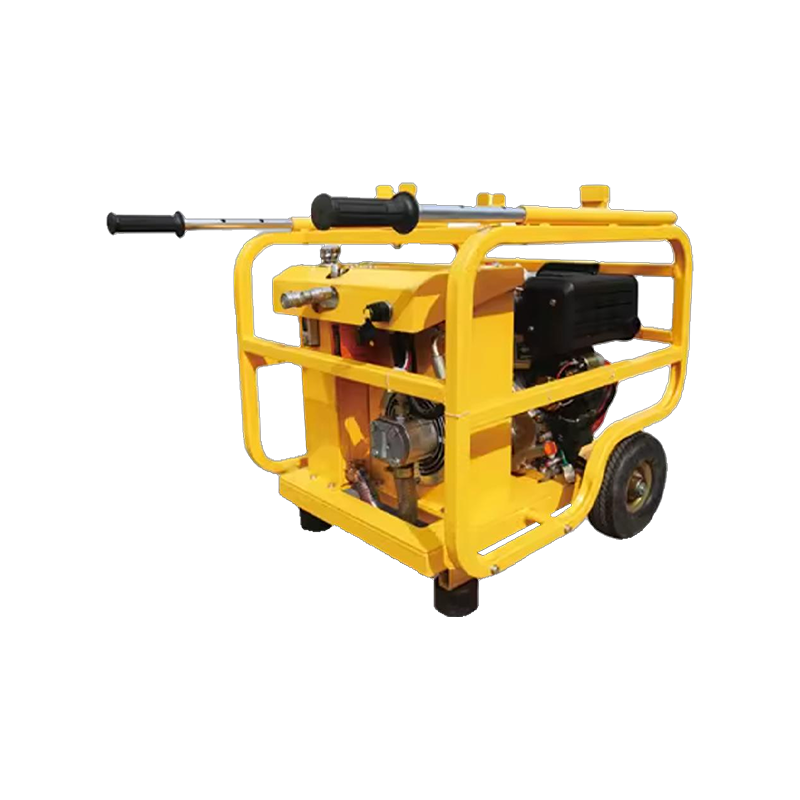
Een middelgrote robot kan werken met een draagbaar hydraulisch aggregaat van 13 tot 35 pk. Grotere robots hebben mogelijk een gesloten hydraulisch aggregaat van 80 tot 130 pk nodig.
Wat is het verschil tussen hydraulische en elektrische aandrijving?
De hydraulische aandrijving tolereert tijdelijke overbelasting en schurende slib, waarbij de stroom wordt geleverd door een hydraulisch aggregaat. Elektrische aandrijving vereist bekabeling op locatie en is minder veilig in overstroomde gebieden.
Als u twijfelt, kies dan een machine op basis van uw worstcasescenario, en niet op basis van het beste gegevensblad.